
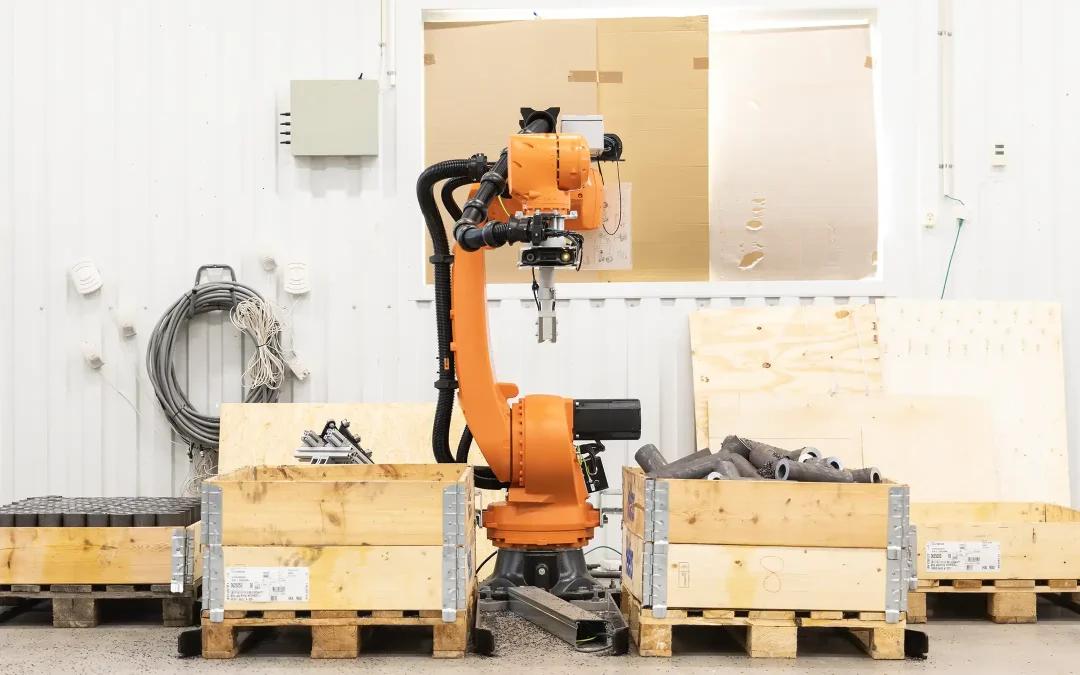
Bowl feeder, belt feeder och bin picking är tre sätt att mata fram detaljer till en robot som betjänar en maskin. Skillnaden ligger i hur detaljerna kommer till roboten. De kan ligga lösa i en skål, vara utlagda på ett band eller ligga kvar i pallen eller lådan de levereras i.
Alla tre bygger på samma grund. Ett visionsystem hittar detaljen, och roboten plockar den och lämnar den vidare till maskinen eller nästa steg i produktionen. Valet handlar därför mindre om roboten och mer om detaljerna och hur de hanteras innan de når maskinen.
Bowl feeder för små och lösa detaljer
En bowl feeder används för små detaljer som ligger osorterade, till exempel plastdetaljer och O-ringar. Detaljerna läggs i en flexibel skål, där visionsystemet hittar de detaljer som går att plocka och roboten tar dem därifrån.
Skålen är inte byggd för en viss detalj, så samma bowl feeder kan hantera många olika detaljtyper och former. Jämfört med traditionella vibrationsmatare är den också tystare. Skålen är underbelyst och har IR-belysning, vilket ger stabil plockning och en bättre arbetsmiljö runt maskinen.
Belt feeder när operatören lägger på detaljerna
I en belt feeder lägger operatören detaljerna för hand på ett inmatningsband. Bandet för dem in under ett stativ med visionsystem. Där plockar roboten detaljerna och lämnar dem rätt vända till maskinen.
Bandet fungerar också som buffert. Operatören kan fylla på under drift medan robot och visionsystem sköter plockningen, så maskinen kan gå vidare även när operatören gör annat.
Bin picking direkt från pall eller låda
Med bin picking plockar roboten detaljerna direkt ur pall, låda eller behållare. Detaljerna kan ligga ordnade eller huller om buller. Visionsystemet sitter på ett stativ ovanför och hittar läget på varje detalj innan roboten plockar.
Det behövs inga fasta fixturer och ingen positionering av detaljerna i förväg. Bin pickers finns i olika storlekar, tar liten plats och passar både små och stora serier.
Hur väljer man rätt lösning?
Utgå från hur detaljerna kommer till maskinen idag:
- Bowl feeder passar för små, lösa detaljer i större mängder.
- Belt feeder passar för detaljer som operatören redan hanterar och lägger fram.
- Bin picking passar för detaljer som levereras i pall, låda eller behållare.
Så arbetar vi på AH Automation med maskinbetjäning
Vi på AH Automation bygger lösningar för maskinbetjäning med bowl feeder, belt feeder och bin picking, både för bearbetningsmaskiner och för montagemaskiner. Vi tar hand om robot, visionsystem, gripdon och styrning och hjälper till hela vägen från konstruktion och programmering till installation och driftsättning. Vi arbetar främst med robotar från ABB och KUKA.
Är ni osäkra på vilken lösning som passar era detaljer? Kontakta oss så går vi igenom er produktion tillsammans.